
Inovasi Tangan Robot Otonom Mampu Berjalan dan Mengetik Sendiri
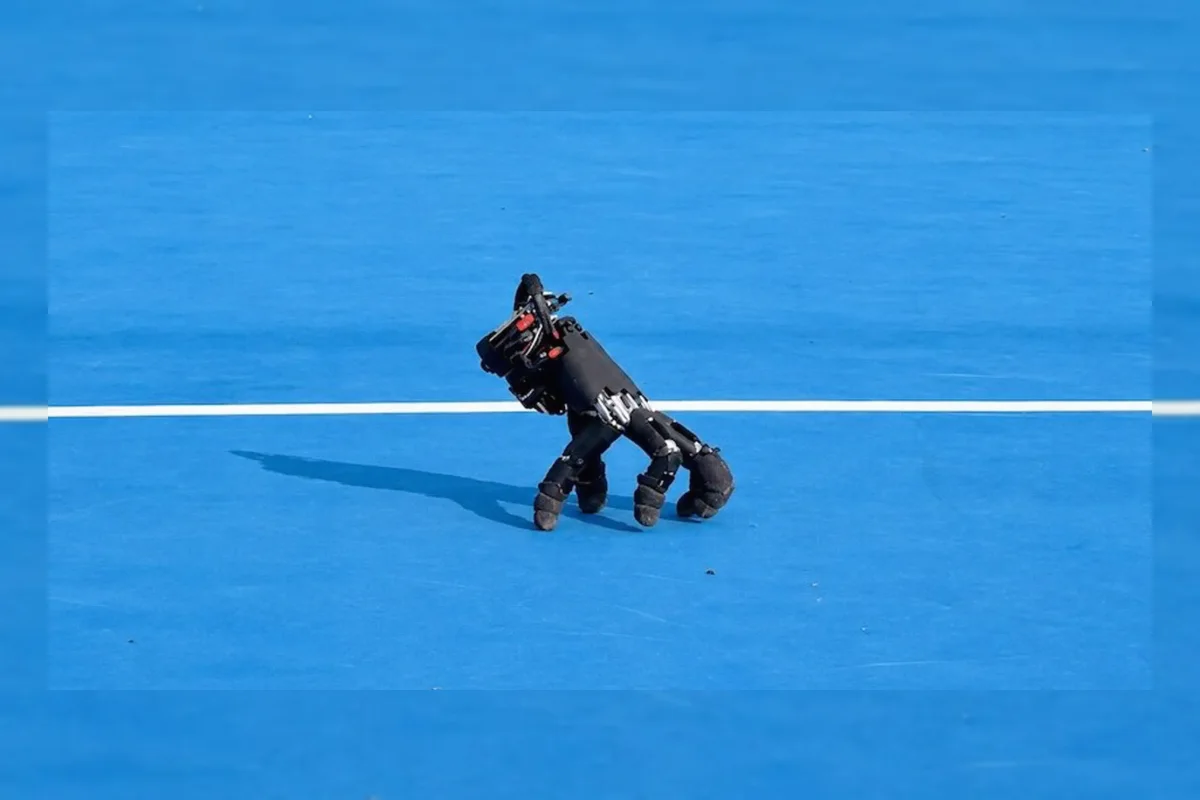
Sebuah tim peneliti di ETH Zurich’s Soft Robotics Lab mengembangkan tangan robot antropomorfik yang dapat berjalan sendiri di atas ujung jarinya.
Perangkat robotik unik ini mampu menavigasi berbagai permukaan datar serta mengetik pada keyboard sambil menopang berat badannya sendiri.
Teknologi di Balik Tangan Otonom
Para peneliti memasang baterai, komputer onboard, dan sejumlah sensor untuk membuat tangan tersebut dapat beroperasi secara mandiri.
Mereka melatih perangkat lunak menggunakan metode reinforcement learning di lingkungan simulasi tanpa memodifikasi struktur fisik jari.
Setelah melalui proses pelatihan, tangan robot ini berhasil berjalan di atas belasan permukaan indoor dan outdoor yang berbeda.
Robot tangan tersebut juga dapat menjaga keseimbangan saat menekan tombol panah untuk memainkan permainan puzzle klasik Sokoban.
Kehadiran teknologi mobilitas mandiri ini diharapkan dapat meningkatkan keserbagunaan robot humanoid di masa mendatang.
Potensi Aplikasi Praktis di Ruang Sempit
Menurut para peneliti, tangan robot otonom ini dapat dioperasikan di ruang kerja yang terbatas tanpa harus diikuti oleh lengan yang biasanya membawanya.
Robot yang lebih besar dapat menempatkan tangan tersebut di dekat bukaan yang terbatas agar dapat bergerak menuju objek dan berinteraksi dengannya.
Meskipun ukurannya menyerupai karakter fiksi populer, tantangan utama dalam pembuatannya adalah keharusan tangan untuk berinteraksi dengan lingkungan menggunakan jari yang sama untuk berjalan dan menjaga keseimbangan serta memiliki panjang jari yang tidak sama.
Update Terbaru
Target Pajak 2026: Pemerintah Diminta Jaga Likuiditas Perusahaan
Rabu / 18-11-2026, 03:56 WIB
Peluang Tingkatkan Kompetensi Pajak Melalui Program ProSmartClass B.24
Rabu / 18-11-2026, 03:56 WIB
Neraca Pangan Nasional 2026 Pastikan Ketersediaan Bahan Pokok Aman
Rabu / 18-11-2026, 03:56 WIB
Smartwatch Xiaomi Watch S5 41mm Meluncur Global Layar 3000 Nits
Rabu / 18-11-2026, 03:56 WIB
Timnas U-17 Kunci Tiket Piala Asia 2027 Usai Gilas Afghanistan
Rabu / 18-11-2026, 03:49 WIB
Kesiapan Porprov Jabar 2026 di Bekasi Tuai Pujian dari Marciano
Rabu / 18-11-2026, 03:49 WIB
Kasus Pemerasan Imigrasi, Saksi Akui Rutin Berikan Uang Pelicin
Rabu / 18-11-2026, 03:49 WIB
Alasan Pemecatan Xabi Alonso Menurut Pengakuan Gelar Lucas Vazquez
Rabu / 18-11-2026, 03:49 WIB
Mengenal Perbedaan UMP, UMK, UMSP, dan UMSK dalam Aturan Upah Minimum
Rabu / 18-11-2026, 03:42 WIB
Rekomendasi Krim Tangan Pencerah untuk Atasi Noda Gelap di Kulit
Rabu / 18-11-2026, 03:42 WIB
Studi Ungkap Pengelolaan Hutan Adat Didominasi Elite Laki-laki
Rabu / 18-11-2026, 03:42 WIB
Casio Rilis G-Shock Ungu Transparan Kolaborasi dengan Sneaker Politics
Rabu / 18-11-2026, 03:42 WIB
Jennifer Lawrence dan Para Bintang The Hunger Games Kembali Bersama di Premiere Film Terbaru
Rabu / 18-11-2026, 03:28 WIB
Studi: Geser Jam Tidur Dua Jam Lebih Awal Turunkan Skor Depresi
Rabu / 18-11-2026, 03:28 WIB






