
Misi Rahasia Ilmuwan Menciptakan Pasukan Cyborg Serangga Penyelamat
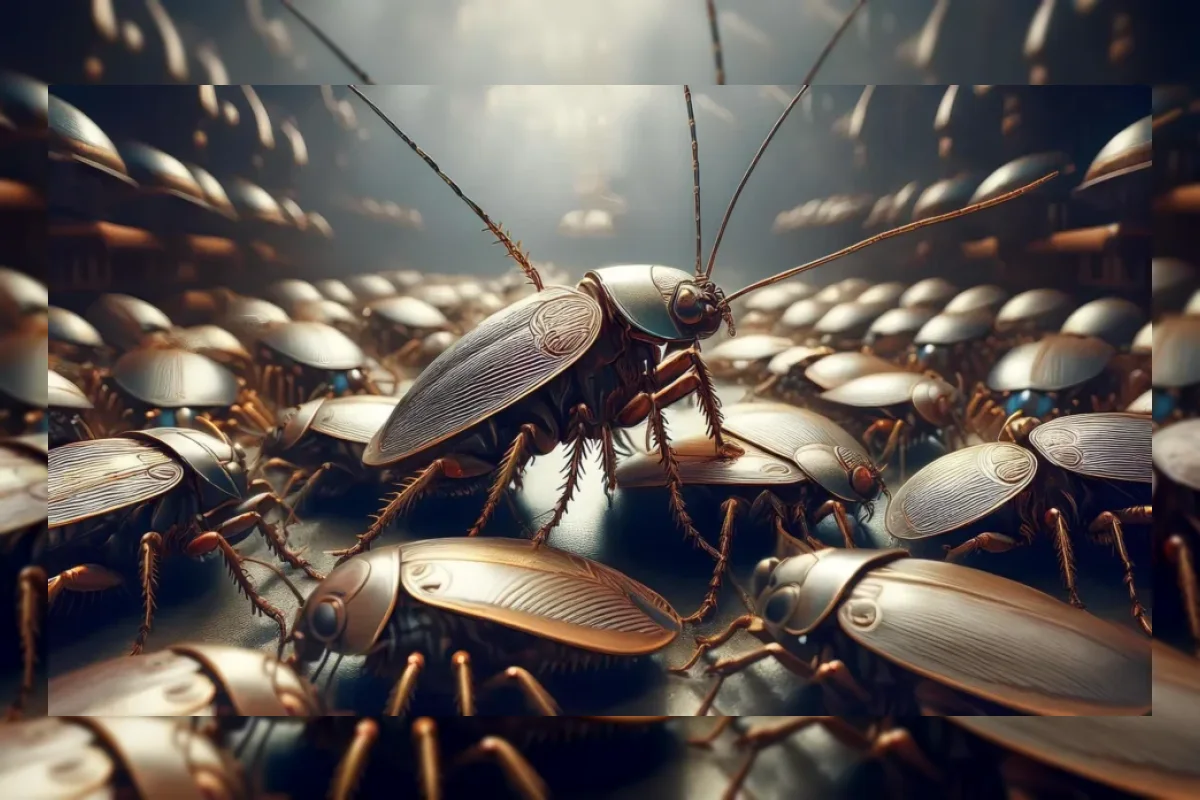
Penelitian yang terbit pada bulan Januari dalam Nature Communications tersebut memperkenalkan algoritma swarm.
Sebelumnya, pengendalian dilakukan secara satuan atau memakai instruksi rumit yang kurang praktis.
Kini, sistem baru menerapkan pola pemimpin dan pengikut di antara kelompok serangga.
Seekor serangga ditunjuk sebagai pemimpin yang mengetahui arah tujuan akhir perjalanan kelompok.
Perangkat ransel pemimpin tersebut kemudian mengoordinasikan pergerakan anggota kelompok lainnya secara bersamaan.
Pendekatan dinamis ini memungkinkan kawanan serangga menghindari berbagai rintangan di lingkungan kompleks.
Tahap pengujian luar ruangan di tengah tumpukan reruntuhan akan segera dilakukan dalam waktu dekat.
Tujuannya untuk menguji ketahanan algoritma tersebut dalam skenario bencana alam yang sesungguhnya.
Update Terbaru
Jadwal MotoGP Portugal 2026 Diubah, Marc Marquez di Ambang Juara
Rabu / 18-11-2026, 07:00 WIB
Mikroba Beku 40.000 Tahun di Alaska Dicairkan, Enam Bulan Kemudian Membentuk Koloni Berlendir
Rabu / 18-11-2026, 07:00 WIB
Hubungan Militer Indonesia dan AS Disorot Trump dalam KTT
Rabu / 18-11-2026, 07:00 WIB
Pilrek UPNVJ Terhenti Usai Pengaduan Pascawawancara Kandidat
Rabu / 18-11-2026, 06:56 WIB
Wayne Rooney Akui Pernah Berpikir Bunuh Diri di Puncak Karier Manchester United
Rabu / 18-11-2026, 06:56 WIB
WUP Ujung Kulon Ditetapkan, Aktivitas Tambang Menunggu Izin
Rabu / 18-11-2026, 06:56 WIB
IHSG Melemah 0,3 Persen ke Level 5.304,76 di Tengah Tren Sideways
Rabu / 18-11-2026, 06:56 WIB
Koreksi Tajam Mengintai Harga Emas Menuju Level US$3.400
Rabu / 18-11-2026, 06:50 WIB
Pramono Anung Pastikan Hutan Kota UI Tidak Berubah Fungsi Jadi Sekolah
Rabu / 18-11-2026, 06:50 WIB
Dewan Direksi Nvidia Tutup Peluang Jensen Huang Pimpin Perusahaan
Rabu / 18-11-2026, 06:49 WIB
Dilema Suku Bunga BI Hadapi Tekanan Rupiah dan Proyeksi Berbeda Ekonom
Rabu / 18-11-2026, 06:49 WIB
Pilih Mana? Ini Perbedaan Bedak Marcks Active vs Classic Terbaru
Rabu / 18-11-2026, 06:35 WIB






